Перейти до змісту

LK Sense Solution

Морські системи · Напрям B

Автономність для надводних і підводних апаратів

Розробляємо автономне програмне забезпечення, електроніку та системи керування, а також постачаємо обладнання для безекіпажних катерів (USV), надводних і підводних дронів.

Автономне керування надводними та підводними апаратами

MR 01
MR 01 / ОБСЯГ ІНЖИНІРИНГУ

Автопілоти, планування місій і нагляд для платформ USV, AUV та ROV — від одного апарата до змішаного флоту.

  • USV
  • AUV
  • ROV
  • Флот
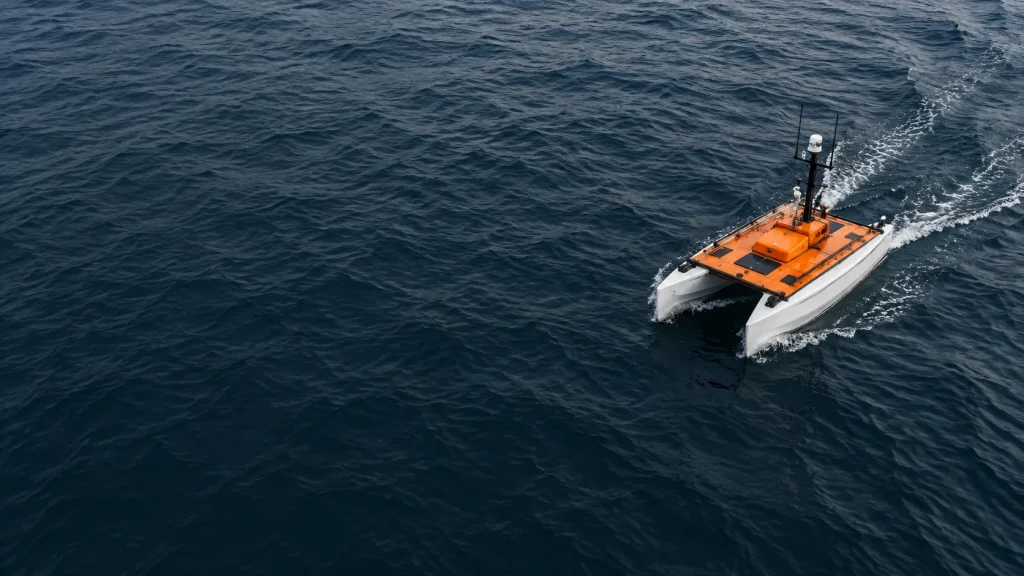
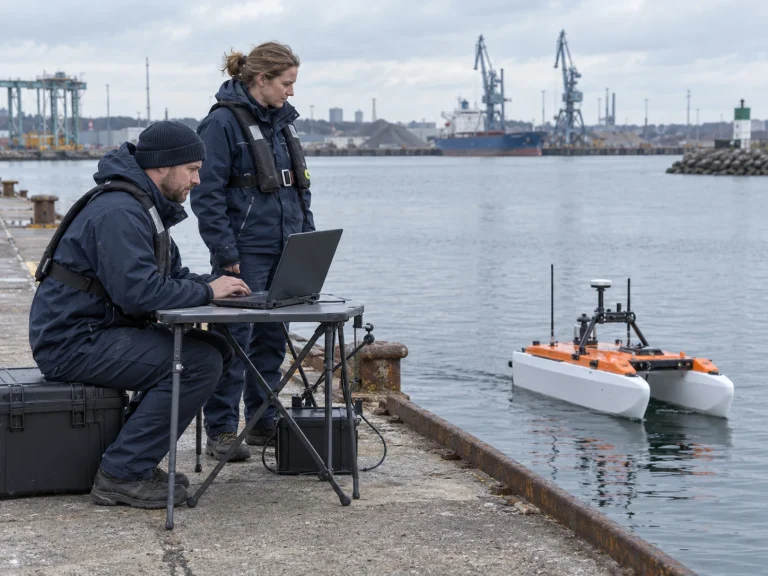
Безекіпажний катер у морі
ПЗ керування в реальних умовах експлуатації.
№ПослугаЩо ви отримуєтеТиповий строк
01Автономна система для USVАвтопілот, планувальник місій, консоль оператора, інтеграція на ваш корпус3–6 місяців
02Керування AUV і ROVГідроакустичне позиціонування, керування кабелем, інтерфейс пілота, журнал занурень4–8 місяців
03Уникнення зіткненьЗлиття даних радара й камер, маневрування за МППЗС, дистанційний нагляд3–6 місяців
04Спуск і підйомПроєктування, постачання та введення в експлуатацію LARS на судні-носії4–9 місяців

Обговорення обсягу з інженером, який вестиме роботу, а не з продавцем.

Автономне ПЗ

MR 02
MR 02 / ОБСЯГ ІНЖИНІРИНГУ

Бортове та берегове ПЗ, яке працює навіть без зв’язку та зберігає повний запис кожної місії.

  • Автономність
  • Планування місій
  • ПЗ для флоту
  • Симуляція
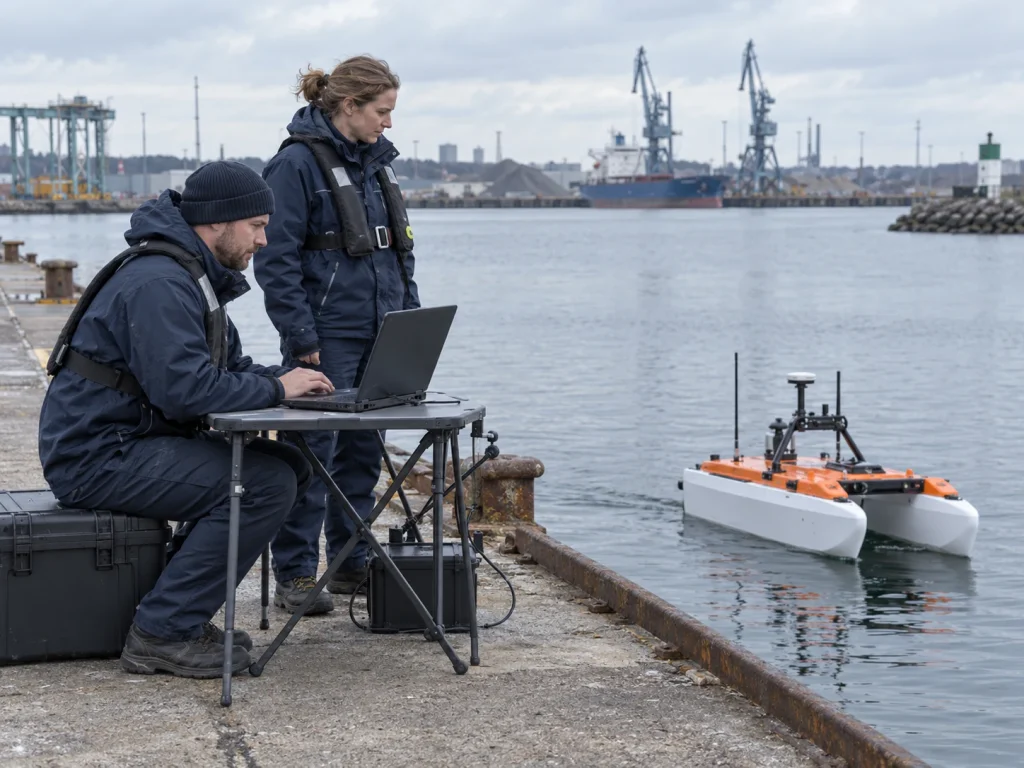
Випробування в гавані
Кожен реліз перевіряємо на воді до передачі.
№ПослугаЩо ви отримуєтеТиповий строк
01Бортове ПЗ автономностіОцінювання стану, наведення, аварійна поведінка, механізм оновлення3–6 місяців
02Консоль оператора та ПЗ для флотуБібліотека місій, стан кожного судна, доступ за ролями, офлайн-журнали2–5 місяців
03Симуляція та цифровий двійникМодель судна, симуляція сенсорів, регресійні тести до морських випробувань6–12 тижнів
04Дані та звітністьОбробка даних зйомки, звіти місій, експорт у вашу ГІС4–10 тижнів

Можлива передача вихідного коду та довгострокові контракти на підтримку.

Електроніка та системи керування

MR 03
MR 03 / ОБСЯГ ІНЖИНІРИНГУ

Плати, прошивки та блоки керування, що витримують солону воду, вібрацію і графік замовника.

  • Проєктування плат
  • Прошивки
  • Інтеграція сенсорів
  • Живлення
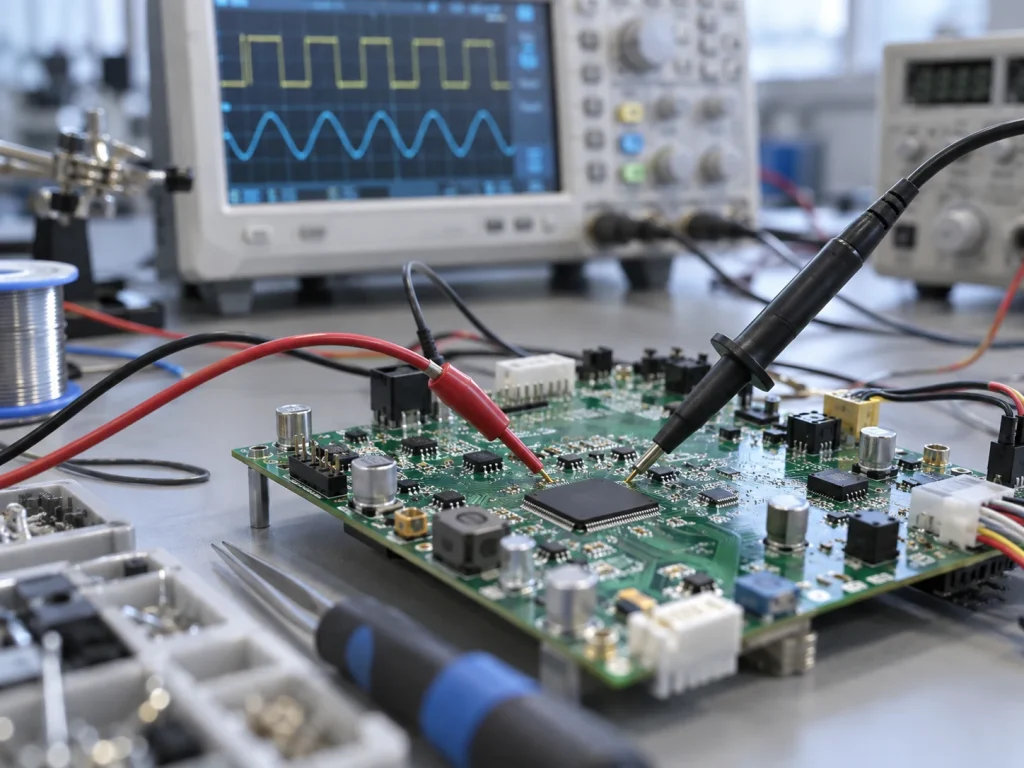
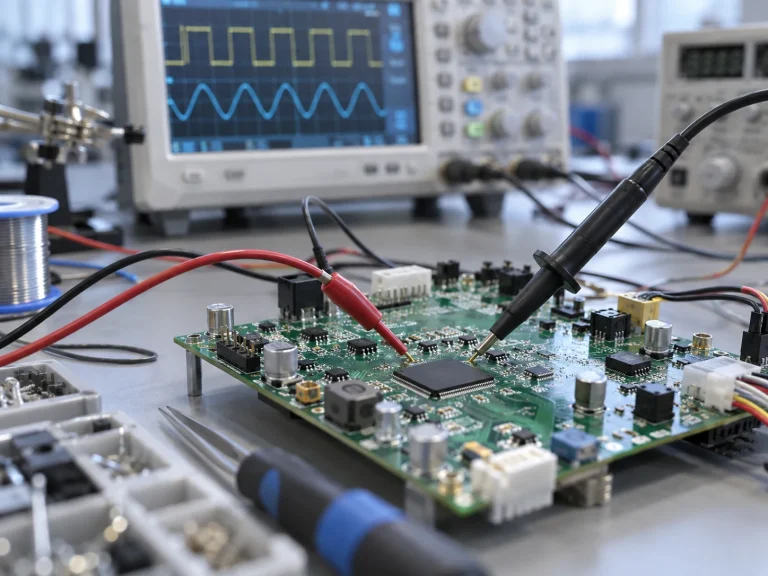
Лабораторія електроніки
Плати, прошивки та інтерфейси розробляємо разом.
№ПослугаЩо ви отримуєтеТиповий строк
01Проєктування та виробництво платСхема, трасування, монтаж, запуск і тестове оснащення6–14 тижнів
02Розробка прошивокПрошивки без ОС або на RTOS, завантажувач, механізм оновлення, передача коду4–12 тижнів
03Інтеграція навантаження та сенсорівСонар, радар, камери та GNSS в одному потоці даних3–10 тижнів
04Керування живленням і рушіямиКонтролери двигунів, системи керування батареями, блоки розподілу живлення6–16 тижнів

Плати виготовляємо на власній лінії, тож нова ревізія займає дні.

Постачання обладнання для USV і дронів

MR 04
MR 04 / ОБСЯГ ІНЖИНІРИНГУ

Перевірене обладнання для безекіпажних надводних і підводних платформ — підбираємо, тестуємо та постачаємо з документацією.

  • Сенсори
  • Зв’язок
  • Рушії
  • Платформи
Безекіпажний катер у морі
Вхідний контроль і стендова перевірка перед кожним відвантаженням.
№ПослугаЩо ви отримуєтеТиповий строк
01Навігаційні сенсориGNSS/ІНС, компаси, DVL, гідроакустичне позиціонування2–10 тижнів
02Сенсори корисного навантаженняБагатопроменеві ехолоти та гідролокатори бокового огляду, радари, EO/IR-камери3–12 тижнів
03Зв’язокРадіо- та mesh-канали, супутникові термінали, гідроакустичні модеми2–8 тижнів
04Рушії та платформиПідрулювачі, приводи, корпуси та готові платформи для інтеграції4–16 тижнів

Також можемо перевірити план, який у вас уже є.

MR 05 · Реалізовані проєкти

Завершені роботи — разом зі складними моментами

Фільтр

Кожен кейс має чотири розділи: задача, інженерне рішення, що пішло не так, і результат. Назви клієнтів вказуємо, коли це дозволяє договір.

Безекіпажний катер у морі
Надводні
2020–2021

Автономна система для прибережного гідрографічного USV

Задача

Оператор зйомки хотів, щоб 6-метровий катер проходив батиметричні галси без стерничого, утримуючи відстань між галсами в межах пів метра при метровій хвилі.

Інженерне рішення

Ми написали автопілот, планувальник галсів з урахуванням дрейфу та консоль оператора з окремим екраном для кожної фази місії. Сонар, GNSS і курс подаються в єдиний оцінювач стану на компактному морському комп’ютері.

Складнощі

Нас затримали дві проблеми: біля сталевих причальних стінок зникали дані курсу, а перша версія планувальника боролася з течією замість того, щоб її враховувати. Ми додали резервний компас і переписали планувальник на основі виміряного дрейфу.

Результат

Утримання галсу в межах 0,4 м на 4 вузлах. Кількість днів зйомки на проєкт скоротилася приблизно на третину: катер працює, поки екіпаж обробляє дані.
  • C++
  • ROS 2
  • NMEA 2000
  • Консоль на Qt

Утримання галсу в межах 0,4 м на 4 вузлах. Кількість днів зйомки на проєкт скоротилася приблизно на третину: катер працює, поки екіпаж обробляє дані.
Випробування в гавані
Підводні
2022

Пост пілота ROV і керування кабелем

Задача

Підряднику з інспекцій був потрібен пост пілота, придатний для роботи вночі на палубі, що хитається, з постійним відображенням довжини та натягу кабелю.

Інженерне рішення

Пост із двома екранами: на одному відео з накладенням, на іншому стан апарата та кабелю. Енкодери барабана й тензодатчик живлять модель попереджень, яка сигналізує ще до натягу кабелю.

Складнощі

Пілоти відхилили перший інтерфейс: у ньому були дані, потрібні інженеру, а не пілоту. Ми переробили його після двох змін на борту разом із ними.

Результат

Передача зміни між пілотами скоротилася до хвилин, а за перший сезон не було жодного інциденту з кабелем.

  • Electron
  • GStreamer
  • CAN
  • Тензометрія

Передача зміни між пілотами скоротилася до хвилин, а за перший сезон не було жодного інциденту з кабелем.

Випробування в гавані
Надводні
з 2025 року

ПЗ для керування флотом із кількох суден

Задача

Оператору з п’ятьма дронами та трьома екіпажами було потрібне єдине місце, щоб планувати, відстежувати й записувати кожну місію.

Інженерне рішення

Панель флоту зі станом кожного судна, спільною бібліотекою місій, доступом за ролями та офлайн-журналом, що синхронізується, коли судно повертається в зону зв’язку. Розгорнуто на серверах замовника.

Складнощі

Спершу синхронізація журналів після втрати зв’язку давала дублікати подій. Ми перейшли на нумерацію подій для кожного судна зі злиттям на сервері та написали інструмент відтворення, щоб довести результат.

Результат

П’ять суден планує один керівник зміни. Звіти місій, які раніше збирали вручну цілий день, тепер формуються за хвилини.

  • Go
  • PostgreSQL
  • TypeScript
  • MQTT

П’ять суден планує один керівник зміни. Звіти місій, які раніше збирали вручну цілий день, тепер формуються за хвилини.

Лабораторія електроніки
Електроніка
2024

Шлюз для сонара: плата та прошивка

Задача

Виробнику сонарів була потрібна одна компактна плата, що перетворює три застарілі інтерфейси сенсорів на єдиний Ethernet-потік для безекіпажних платформ.

Інженерне рішення

Чотиришарова плата на STM32H7 з ізольованим RS-485, синхронізованим тактуванням вибірки та прошивкою, що ставить мітку часу на кожен пакет за сигналом PPS.

Складнощі

Перша ревізія пройшла стенд, але не пройшла в корпусі: DC-DC перетворювач випромінював у смузі сонара. У ревізії B перетворювач перенесли, додали екран і фільтр — і плата пройшла.

Результат

Похибка мітки часу менше 50 мкс і один кабель в апарат. Плата тепер стандартна для двох їхніх найновіших продуктів.

  • STM32H7
  • Zephyr
  • Altium
  • Випробування EN 61000

Похибка мітки часу менше 50 мкс і один кабель в апарат. Плата тепер стандартна для двох їхніх найновіших продуктів.

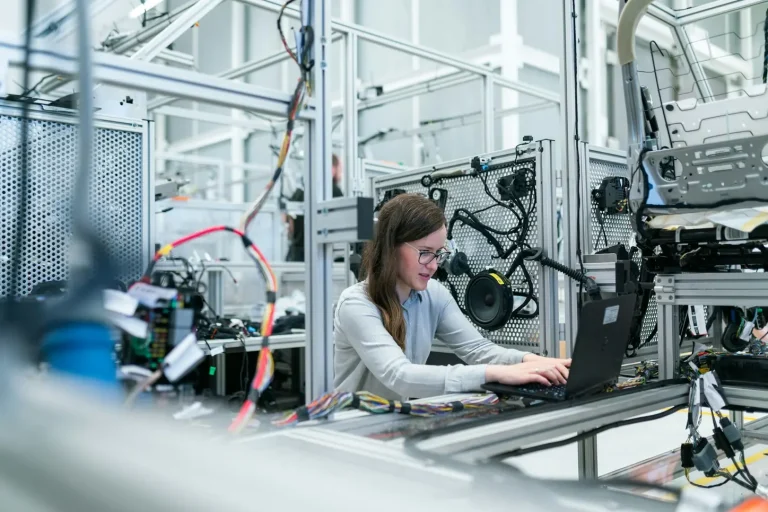
Інженерка біля випробувального стенду
Електроніка
2024

Кваліфікація ЕМС суднового комп’ютера автономності

Задача

У інтегратора суден комп’ютер автономності не пройшов попередню перевірку на відповідність за три тижні до поставки.

Інженерне рішення

Ми провели діагностику, знайшли два джерела випромінювання, переробили кабельні вводи та заземлення, а потім провели виріб через повну програму EN 61000 і MIL-STD-461 зі звітом на кожен тест.

Складнощі

Один пік кондуктивних завад давав модуль живлення від замовника, який ми не могли змінити. Ми додали вхідний фільтр і задокументували цю залежність, а не приховали її.

Результат

Пройдено з другої спроби, за одинадцять днів до відвантаження. Звіт прийняло класифікаційне товариство без додаткових питань.

  • EN 61000
  • MIL-STD-461
  • Розробка фільтра
  • Протокол випробувань

Пройдено з другої спроби, за одинадцять днів до відвантаження. Звіт прийняло класифікаційне товариство без додаткових питань.